

GNSS/INS初期アライメントとは?車載PoCで姿勢ログを安定させる基本

自動運転、車両計測、移動体マッピングのPoCでは、GNSS/INSを車両に取り付けた直後から正しい姿勢ログが得られるとは限りません。受信機、アンテナ、INS本体、車両座標系、時刻、走行条件がそろってはじめて、位置と姿勢を評価しやすいログになります。
GNSS/INSの初期アライメントは、単なる起動手順ではなく、車両に対してセンサーの向きと状態を確認する工程です。ここを曖昧にすると、直進しているのに方位が不安定に見える、旋回時の姿勢が遅れて見える、LiDARやカメラのログと位置が合わない、といった問題が起きやすくなります。
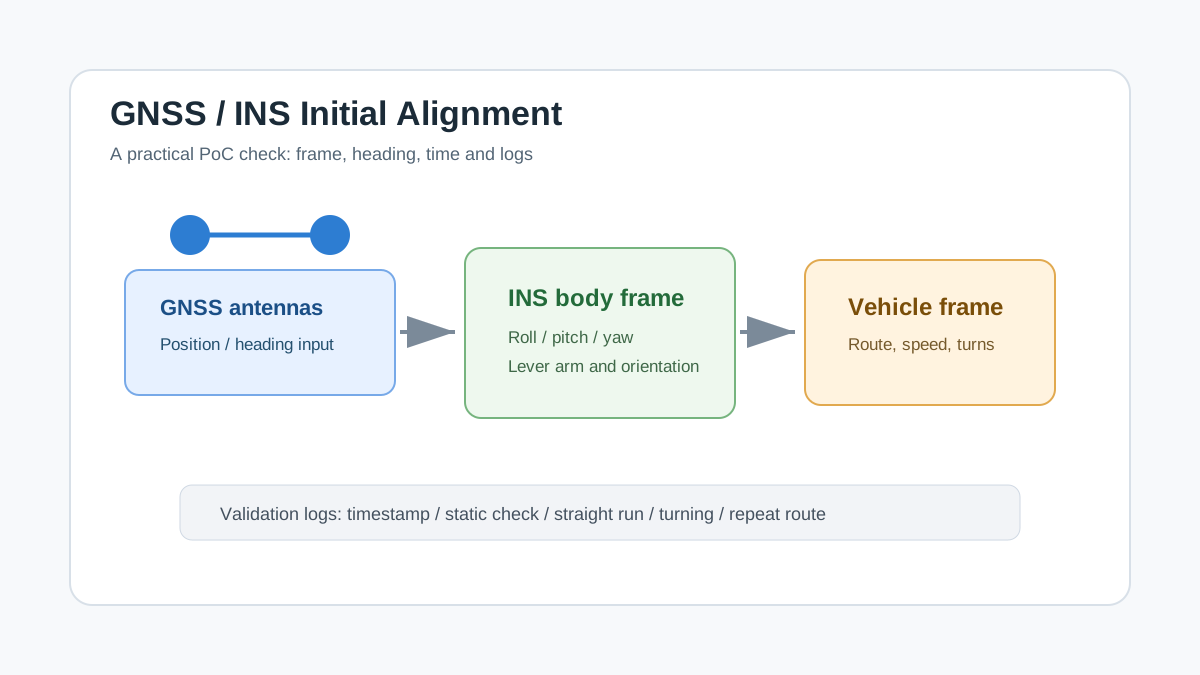
この記事でわかること
GNSS/INS初期アライメントの考え方
アンテナ配置、INS本体、車両座標系をそろえる理由
静止確認、直進走行、旋回ログで見るべきポイント
PoCで記録しておきたいチェック項目
レンタル機器で車載評価を行うときの注意点
GNSS/INS初期アライメントとは何か
GNSS/INSは、GNSSによる位置情報と、IMU/INSによる加速度・角速度・姿勢推定を組み合わせて、移動体の位置や姿勢を扱うための構成です。初期アライメントでは、INSが自分の向きや状態を推定し、車両の進行方向やアンテナ配置と整合するように確認します。
実務上は、センサーを起動して数値が出ているかを見るだけでは不十分です。車両の前後左右、INS本体の取付方向、GNSSアンテナの位置、ログの時刻、走行開始時の状態を合わせて見ないと、得られた姿勢が本当に車両運動を表しているか判断しにくくなります。
なぜ車両座標系との対応が重要か
車載PoCでは、車両の前方、右方向、上方向を基準に、LiDAR、カメラ、GNSS/INS、制御ログを比較することが多くあります。INS本体の向きが車両座標系とずれていると、見た目にはログが取れていても、後処理で回転方向や横方向のずれとして現れます。
特に、LiDAR点群やカメラ画像とGNSS/INSログを組み合わせる場合は、位置だけでなく姿勢も重要です。車両の旋回、加減速、坂道、段差などを評価するとき、姿勢ログが不安定だとセンサー性能の問題なのか、取付・初期化・同期の問題なのか切り分けが難しくなります。
比較表
確認対象: INS本体の取付方向 / ずれた場合の見え方: yaw、roll、pitchの符号や向きが不自然 / PoCでの確認方法: 取付写真と座標軸を記録する
確認対象: GNSSアンテナ配置 / ずれた場合の見え方: 方位推定が安定しない / PoCでの確認方法: アンテナ間の位置関係を記録する
確認対象: 初期静止状態 / ずれた場合の見え方: 起動直後の姿勢が落ち着かない / PoCでの確認方法: 静止ログを一定時間残す
確認対象: 走行条件 / ずれた場合の見え方: 直進・旋回でログの癖が見える / PoCでの確認方法: ルートを分けて再走行する
【ポイント】 GNSS/INSの初期アライメントは、機器設定だけでなく、取付、座標系、走行手順、ログ管理を含めた確認作業として扱うと失敗を減らせます。
静止確認と直進走行で見ること
起動直後は、車両を動かす前に静止状態のログを残しておくと、後から原因を切り分けやすくなります。静止時の位置、姿勢、時刻、衛星受信状態、補正情報の状態などを確認しておくことで、走行中に起きた不安定さが初期状態に由来するのか、走行条件に由来するのかを比較できます。
次に、できるだけ単純な直進区間を用意し、車両の進行方向と方位ログの関係を確認します。複雑なコースを最初から走るより、静止、直進、緩い旋回、急旋回のように条件を分けるほうが、初期アライメントの評価には向いています。
旋回ログと他センサーとの比較
旋回区間では、GNSS/INSの姿勢変化、車両の軌跡、LiDAR点群、カメラ画像、制御ログの時間関係を見ます。旋回時だけ点群が大きくずれる、画像と位置が合わない、姿勢変化が遅れて見える場合は、アライメントだけでなく時刻同期やレバーアーム、外部キャリブレーションも確認対象になります。
PoCでは、以下のようなログを残しておくと、後から技術レビューがしやすくなります。
取付位置と取付方向の写真
アンテナ位置、ケーブル取り回し、固定状態
起動時刻、ログ開始時刻、走行開始時刻
静止、直進、旋回、停止を分けた走行メモ
GNSS/INS、LiDAR、カメラ、制御ログの対応関係
補正情報や通信状態に関する記録
関連機器
GNSS/INS評価では、受信機本体だけでなく、アンテナ、ケーブル、取付治具、補正情報、時刻同期、ログ解析環境を含めて考える必要があります。NovAtel PwrPak7DのようなGNSS/INS機器を車載PoCで使う場合も、目的が自己位置推定なのか、センサー評価なのか、測量・マッピングなのかによって確認項目が変わります。
Sensbaseでは、研究開発・PoC・実証実験向けにGNSS/INS関連機器やRTK測位機器のレンタルをご案内しています。短期間の評価では、機器を実際の車両取付条件で試し、静止から走行までのログをまとめて確認する進め方が有効です。
よくある質問
GNSS/INS初期アライメントは毎回必要ですか?
評価目的や機器構成によりますが、車載PoCでは、取付変更、アンテナ変更、ログ条件変更のたびに確認するのが安全です。少なくとも静止ログと簡単な直進・旋回ログを残しておくと、後から比較できます。
直進していれば方位はすぐ安定しますか?
必ず安定するとは限りません。アンテナ配置、衛星環境、補正情報、INS本体の取付方向、時刻同期、走行条件によって見え方が変わるため、単一の走行だけで判断しないことが重要です。
LiDARやカメラと合わせる場合、何を追加で確認しますか?
センサー間の時刻、取付位置、外部キャリブレーション、ログ開始時刻を確認します。GNSS/INS単体では自然に見えても、他センサーと合わせるとずれが見えることがあります。
まとめ
GNSS/INS初期アライメントは、車載PoCの信頼性を左右する基本工程です。INS本体、GNSSアンテナ、車両座標系、時刻、走行条件を整理し、静止、直進、旋回のログを分けて確認すると、姿勢ログの問題を切り分けやすくなります。
Sensbaseでは、研究開発・PoC・実証実験向けにGNSS/INSやRTK測位関連機器のレンタルをご案内しています。短期間の評価や導入前検証をご検討の場合は、お気軽にお問い合わせください。
Comments