

ロボットアームのTCP設定とは?PoCで先端位置を安定させる基本

ロボットアームPoCでは、アーム本体が正しく動いていても、ツール先端が想定した位置に来ないことがあります。原因は制御プログラムだけではなく、エンドエフェクタの長さ、取付向き、治具のずれ、座標系の定義、ログの見方にあることも少なくありません。
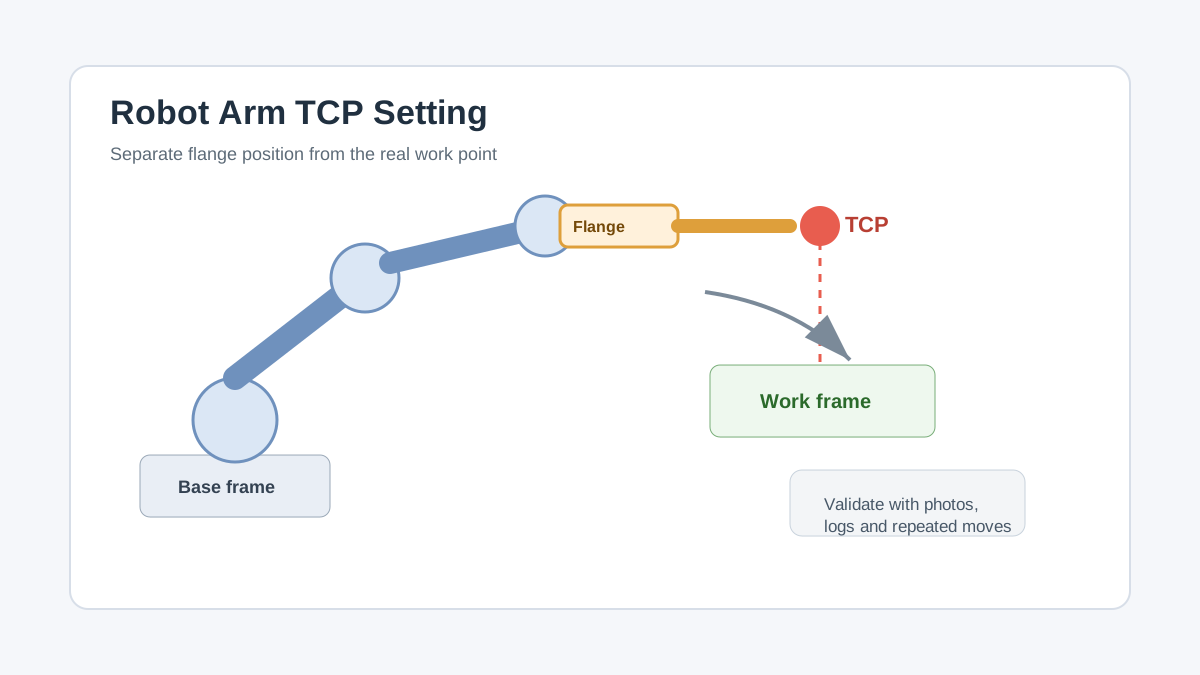
TCP設定は、ロボットアームの先端作業を評価するうえでの基本です。ここでいうTCPはTool Center Pointのことで、ロボットが作業点として扱うツール先端位置を意味します。把持、押し当て、カメラ撮影、検査プローブ、吸着搬送のようなPoCでは、フランジの位置ではなく、実際に対象物へ作用する点を管理する必要があります。
この記事でわかること
ロボットアームPoCでTCP設定が重要になる理由
フランジ座標系、ツール座標系、ワーク座標系の違い
エンドエフェクタ変更時に確認すべき項目
ログと写真でTCPずれを切り分ける方法
レンタル機器で先端作業PoCを行うときの注意点
TCP設定とは何か
ロボットアームの制御では、関節角度だけでなく、アーム先端の位置姿勢を使って動作を指定します。ただし、ロボット本体が標準で認識している先端は、多くの場合エンドエフェクタを取り付けるフランジ付近です。実際の作業点がグリッパの爪先、吸着パッドの中心、カメラの光軸、検査プローブの接触点にある場合、フランジ位置だけでは作業位置を正しく表せません。
TCP設定では、フランジを基準にしてツール先端がどこにあるかを定義します。この定義が合っていると、同じ目標点を指定したときにツール先端が狙った位置へ近づきます。逆にTCPが曖昧だと、プログラム上は同じ座標へ移動しているように見えても、対象物への接触位置や撮影位置がずれてしまいます。
座標系を分けて考える
PoCで混乱しやすいのは、ロボット本体、ツール、ワーク、外部センサーがそれぞれ別の座標系を持つことです。特に3Dカメラやモーションキャプチャを組み合わせる場合、どの座標で記録した位置なのかを明確にしておかないと、後処理で原因を追いにくくなります。
比較表
確認対象: ベース座標系 / 意味: ロボット本体の基準 / PoCでの見方: 作業台や治具との位置関係を記録する
確認対象: フランジ座標系 / 意味: エンドエフェクタ取付面の基準 / PoCでの見方: ツール取付方向を写真で残す
確認対象: ツール座標系 / 意味: TCPを含むツール基準 / PoCでの見方: 爪先、吸着中心、プローブ先端を確認する
確認対象: ワーク座標系 / 意味: 対象物や治具の基準 / PoCでの見方: 原点、向き、再設置条件を管理する
【ポイント】 TCPずれは「ロボットが動かない」問題ではなく、「どの点を作業点として扱っているか」の問題として切り分けると整理しやすくなります。
エンドエフェクタ変更時の確認ポイント
グリッパ、吸着パッド、カメラ、治具を交換すると、TCPは変わります。先端が数センチ変わるだけでも、狭い治具、箱詰め、接触検査、カメラ撮影では結果に大きく影響します。特に試作治具では、CAD上の寸法と実物の取付位置が完全に一致しないこともあるため、実物ベースの確認が必要です。
PoCでは、以下をセットで残しておくと後から再現しやすくなります。
エンドエフェクタの取付写真
フランジから作業点までの概略寸法
TCP設定値を変更した日時と理由
代表点への移動ログ
同じ動作を複数回行ったときの先端位置の見え方
ワークや治具を再設置したときのずれ
ログと実物確認を組み合わせる
ロボットの画面上でTCP値を設定しても、それだけで十分とは限りません。実際には、低速動作で基準点へ近づける、治具上のマーカーへ合わせる、外部カメラで先端位置を見る、モーションキャプチャで軌跡を記録するなど、複数の方法で確認するほうが安全です。
動作が不安定に見える場合は、関節制御、TCP設定、治具位置、ワークのばらつき、外部センサーの座標変換を分けて確認します。すべてを一度に調整すると、改善した理由がわからなくなり、次のエンドエフェクタ変更時に同じ問題が再発しやすくなります。
関連機器
ロボットアームPoCでは、アーム本体だけでなく、エンドエフェクタ、治具、3Dカメラ、モーションキャプチャ、ログ記録環境を含めて検証すると、先端作業の再現性を評価しやすくなります。UFACTORY xArm7やUnitree Z1 Proのようなロボットアームを使う場合も、何を作業点として評価するかを先に決めておくことが重要です。
Sensbaseでは、研究開発・PoC・実証実験向けにロボットアームや評価用センサーのレンタルをご案内しています。短期間の評価では、エンドエフェクタを含めた実機条件でTCP設定とログを確認する進め方が有効です。
よくある質問
TCP設定はエンドエフェクタごとに必要ですか?
基本的には必要です。ツールの長さ、取付向き、作業点が変わると、ロボットが目標として扱う先端位置も変わるためです。
TCPが少しずれていてもPoCはできますか?
粗い搬送やデモでは問題が目立たない場合もありますが、接触、挿入、撮影、検査のような作業では小さなずれが結果に影響します。PoCの目的に応じて確認精度を決めることが重要です。
外部カメラやモーションキャプチャは必須ですか?
必須ではありません。ただし、先端位置の再現性や軌跡を第三者に説明したい場合は、外部計測を使うと評価結果を残しやすくなります。
まとめ
ロボットアームのTCP設定は、先端作業PoCの信頼性を左右する基本です。フランジ、ツール、ワーク、外部センサーの座標系を分けて整理し、エンドエフェクタ変更時には写真、設定値、ログを残すことで、ずれの原因を切り分けやすくなります。
Sensbaseでは、研究開発・PoC・実証実験向けにロボットアームや評価用センサーのレンタルをご案内しています。短期間の先端作業評価や導入前検証をご検討の場合は、お気軽にお問い合わせください。
Comments